这两个词常被混着用。供应商报价单上写着激光雷达传感器,产品册子上又标着测距模组,采购的人难免发懵。它们确实有交集,但两者的工作目标并不相同,激光雷达传感器尤其容易被误当成测距件。
普通测距模组专注回答一个问题:前方多远。激光雷达传感器的想法更大,它要在多个方向上同时拿到距离信息,把一片区域整理成可用的空间描述,这正是激光雷达传感器与单点测距的分水岭。
差别体现在扫描方式上。单点测距一次只给一个数;激光雷达传感器会借助旋转机构、振镜或者多路发射,形成一圈或一片点云。少了这层扫描,激光雷达传感器就退化成了一只测距模组。
数据量随之不同。测距模组输出的是一个距离值,接口简单;激光雷达传感器输出的是成片的点数据,需要配套的处理能力,对主控与算法的要求也比测距模组高,这一层门槛正是激光雷达传感器的价值所在。
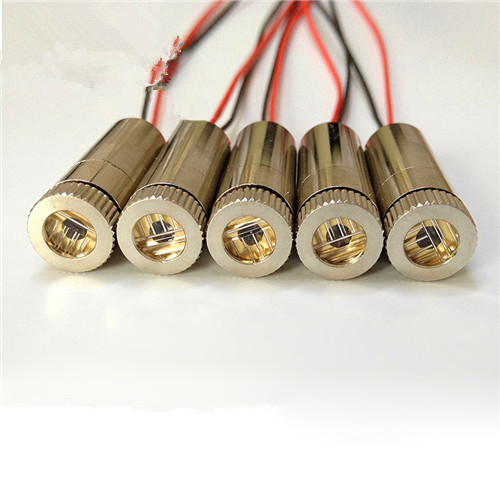
应用场景因此分化。料位检测、防撞提醒用测距模组就够;移动机器人建图、区域避障这类任务,才轮到激光雷达传感器上场。选错层级,激光雷达传感器的成本就白花了。
标定是装上去之后绕不开的工序。机械装到设备上要标外参,标定不准,点云再密也对不上实际位置。多数厂商会随激光雷达传感器提供标定工具,能省下不少调试时间。
选型时还有几处细节值得留意。视场角、点频、抗环境光干扰能力,都直接影响它在户外的表现,阳光直射下激光雷达传感器的点云会变得稀疏。
维护窗口也要提前想。激光雷达传感器的光学窗长期暴露在粉尘环境里,积灰会让回波变弱,清洁周期得写进设备保养规程。装在户外的激光雷达传感器还常配雨刷或加热片。
机械旋转与固态方案也是一道选择题。机械式的激光雷达传感器结构成熟,但转动部件存在磨损;固态方案更紧凑,覆盖范围各有取舍。东莞鑫优威可为集成商提供激光雷达传感器的光源与器件配合方案。
如果您正在评估感知方案,想弄清激光雷达传感器与测距类器件的边界,欢迎联系东莞鑫优威:13925814677。




 0769-85781389
 139-2581-4677


 服务热线:
 联系人:
 地址: